
允中 发自 凹非寺
量子位 | 公众号 QbitAI
近年来, 具身智能发展迅速, 机器人正逐渐具备理解环境的能力, 能够理解任务, 并且还能执行复杂指令。
然而, 要使得机器人切实进入现实世界, 并非仅仅依靠负责感知、理解以及决策的“大脑”, 同样还得有一个能够达成全身协调控制的部分, 一个可以进行实时运动执行的部分, 以及一个能够实现稳定身体控制的“小脑”。
机器人要在以毫秒计算的时间内, 达成全身数十个具备自由度属性的实时协同控制, 于复杂环境里维持平衡状态, 当遭受外部冲击之际迅速复原稳定, 且持续不断地去完成有着高动态特性以及高精度要求的动作任务。
这些能力, 其对于它能不能突破实验室演示, 并且切实成为现实世界里的“生产力工具”, 起着共同决定的作用。
几日来, 银河通用型机器人正式推出了AstraBrain-WBC 0.5, 它处于银河星脑也就是AstraBrain的技术体系范围里, 是针对人形机器人整个身体的实时运行控制的小脑基础模型。
其为, 银河星脑也就是AstraBrain技术体系里, 占据重要组成部分的存在, 那AstraBrain-WBC 0.5呢, 它着重于, 机器人所谓“通用小脑”, 基础设施层面级别的能力创建打造, 此乃银河通用, 于人形机器人运动智能这个领域, 所达成的重要技术方面的里程碑。
它不但达成了针对全身运动控制能力的系统性搭建, 还首次把GPT所象征的规模化训练范式引入到人形机器人实时运控范畴, 为构筑机器人运动基础模型开拓出一条崭新的技术途径。
AstraBrain - WBC 0.5引领人形机器人进入“GPT时代”, 并非仅仅源于采用Transformer架构这一因素, 而是有着其他缘故, 甚至可能是多种复杂因素共同作用, 导致了这样的引领情况发生, 使得人形机器人由此迈入了所谓“GPT时代”。
那些人类动作数据, 数量约有20亿这么多帧 , 模型就是依据它们训练出来的。该数据规模, 和GPT-1的量级是差不多的。模型参数规模呢 , 达到了8000万级别。这可是全球首个 , 达到该量级的 , 人形机器人全身实时运控大模型。
更不容忽视的关键点还有, 在此次情况里, 它是首次于人形机器人运控这个特定范畴之内, 成功验证了类似于GPT的Scaling Law这么一种状况表现, 情形为当数据规模、模型规模以及训练体系这三者作同步扩展性动作时, 人形机器人的运动功能同样在该状况下能够持续地予以提升, 并且在提升的同时展现出更强大的泛化性、具备更稳固的稳定性以及拥有更为出色的适应能力。
如同GPT促使人工智能从任务模型时期迈进基础模型时期那般, AstraBrain-WBC 0.5所探寻的, 乃是机器人运动控制从“单技能训练”朝着“运动基础模型”转变的可能性。
这不但属于银河星脑于“小脑”层面的一回关键提升 , 还表明了人形机器人正从“技能时期”朝着“基础模型”阶段迈进。
亮点一是, 通过对20亿帧人类动作数据进行训练, 进而打造出行业最大规模的人形机器人运动语料库。
大模型时代有一个被反复验证的规律:能力来自规模。
GPT之所以能够呈现出强大的扩展能力, 本质上是源于在海量数据与大规模模型共同作用的情况下产生的能力突显。而AstraBrain-WBC 0.5正在探索的, 恰恰是这条路径处于人形机器人运动控制领域里的首次证实。
银河通用机器人联合研究团队, 为了训练AstraBrain-WBC 0.5, 构建了人形机器人动作训练数据集。这个数据集是目前行业最大规模的, 累计汇聚了约2万小时的人类动作数据。这些数据覆盖了丰富场景, 包括舞蹈、运动、日常行为、工业操作、协作搬运等。
这些数据不仅规模庞大,更具备极高的动作多样性。
大量重复的行走、站立等高频动作, 存在于传统动作数据集中, 与之相比, AstraBrain-WBC 0.5的数据体系里, 覆盖了大量长尾动作, 这些动作包括复杂舞蹈、高动态运动、快速转向、跌倒恢复、协作搬运等, 能为模型提供更加丰富的人体运动先验。
结果呈现出, 在动作空间覆盖范围这方面, 相比于行业广泛运用的数据集AMASS是有所提升的, 提升幅度大概在4至5倍左右。
在这个基础之上, 研究团队又进一步把模型规模扩充为8040万参数的级别, 从而让AstraBrain-WBC 0.5变成世界上第一个达到GPT-1量级的人形机器人全身实时运控方面的大模型。
这一规模在行业内具有里程碑意义。
早先时候, 涉及业内具有代表性相关工作领域里, GAE的训练数据规模这一情况是数千小时, 并且其模型参数规模大约是1000万;SONIC的训练数据规模接近于700小时, 而SONIC的模型参数规模跨度为约1000万至2000万。
与此形成对照的是, AstraBrain-WBC 0.5, 在训练数据的规模方面, 实现了数量级的跃升, 在模型容量这一方面, 同样实现了数量级的提升。
亮点二:首次将GPT式架构引入机器人运控领域
长期以来, 人形机器人运控模型对于浅层MLP网络的采用较为普遍, 这类模型结构简单, 然而容量却有限, 很难在数据规模增长时持续地获取性能提升, 是如此这般的情况。
AstraBrain-WBC 0.5则彻底改变了这一思路。
采用GPT风格的因果Transformer架构的是这个团队, 此架构重新设定预测问题, 原本机器人全身控制被定义为连续序列, 现在改变到这个新定义的预测问题上来了。
简而言之, AstraBrain-WBC 0.5, 不再单单聚焦于当下时刻该以怎样的方式运动, 而是具备了将过去连续动作历史予以结合的能力, 进而针对未来动作趋势展开实时预测以及实施控制。
这样的能力, 跟GPT理解语言序列的方式, 极为相似, 机器人所看到的, 已不是孤立的动作, 而是一段延续相连的运动“语义”。
在这同一时间, 研究团队另外构建了运动先验库, 这个运动先验库是由384个动作专家所组成的, 之后又运用蒸馏训练把它融合成统一控制模型, 达成了从“专家技能集合”朝着“通用运动基础模型”的那种跃迁。
最终所形成的AstraBrain-WBC 0.5模型, 其参数规模达成了8040万级别, 已然快要接近GPT-1那个时代的数据跟模型规模了。
更为关键的是, AstraBrain - WBC 0.5, 可不是简简单单地将模型做得庞大。
此工作在首次之时, 对机器人运动控制领域予以验证, 存在相似于GPT的那种发展规律:
在数据规模从百万级扩展到20亿帧的过程中, 模型规模持续增大, 模型性能持续提高, 零样本泛化能力正在不断增强, 且没有出现传统运控模型常见的性能瓶颈。
这意味着,人形机器人运动控制正迈向“基础模型时代”。
倘若提及往昔的机器人, 是处于学习单个技能的状况, 那么AstraBrain-WBC 0.5, 愈发好似是处于学习整个人类动作所属世界的情形。
亮点三: 使机器人获得更加趨近人类的运动能力, 全身协同进行, 敏捷地运动, 在微秒级时间内做出响应。
规模化带来的价值最终体现在能力上。
表现出了四项核心能力, 这四项核心能力是此前人形机器人运控系统难以兼顾的, 这个系统是AstraBrain-WBC 0.5。
更高自由度的全身协同控制
通常情况下, 传统的控制器常常专长于单一的动作表现, 然而, 在面对复杂的全身协调任务之时, 却极易出现由动作所产生的割裂情况。
在29自由度的机器人之上, 它使实现的是全身协同控制, 此控制达成了手脚联动, 进行了重心切换, 还完成了身体协调等复杂动作, 这一主体指的是AstraBrain - WBC 0.5。
不管是舞蹈, 还是运动, 又或者是协作搬运, 其动作表现都能够维持稳定自然的状态。
更高动态运动能力
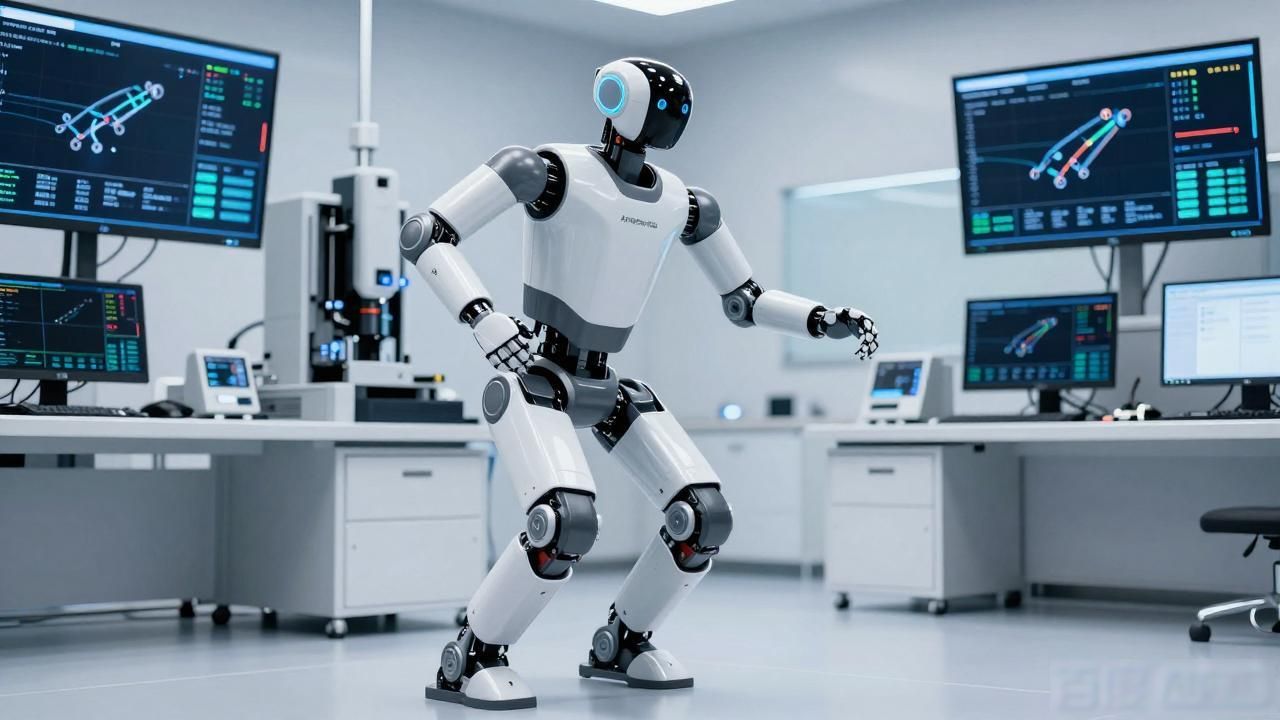
于真实的机器人测试期间, AstraBrain - WBC 0.5达成了, 大量训练集中从来都没有出现过的, 高动态动作的零样本执行。
像篮球, 拳击, 这一类特定活动, 再有包含舞蹈, 翻身起立, 协作搬运这些复杂任务, 全部都能够直接达成, 用不着针对单个任务去重新开展训练。
这表明, 机器人头一回呈现出如同“运动泛化”这般的能力, 在面对那些从未见识过的全新动作时, 也能够迅速达成迁移。
毫秒级实时响应
机器人控制必须满足严格实时性要求。
据研究表明, AstraBrain-WBC 0.5在经过工程方面的优化之后, 于单张RTX 4090显卡之上达成了低于1.5毫秒的端到端推理延迟,而整套动捕链路设备的延迟是小于20毫秒的, 如此便能够满足50Hz实时闭环控制的需求。
从感知到决策再到执行,动作切换流畅自然。
即使连续复杂动作之间切换,也能够保持稳定控制。
前所未有的鲁棒性
对于机器人来讲,真正棘手的向来不会是去做好一回动作, 而是于各类干扰状况下持续稳定地运转。
先通过大规模运动先验学习, AstraBrain,那WBC为0.5的, 能在快速运动场景中保持稳定控制, 且能在重心变化时保持稳定控制, 还能在复杂接触切换场景中保持稳定控制。
依据论文里显现的数据, 当数据规模从二百万帧延伸到二十亿帧的时候, 模型零样本跟踪误差继续不断下降, 而模型的成功率从百分之八十三点二六提升到百分之九十二点五八, 如此便验证了规模化训练所带来的明显收益。
机器人, 在“小脑”这个维度, 首次展现出好似大模型时代的Scaling Law特征。
亮点四在哪呢, 在于, 它是从实验室走向产业的, 并且, 它开拓了可商业化的机器人运动能力的想象空间。
AstraBrain与白细胞计数为0.5相结合所具有的意义, 并非仅仅局限于技术层面所实现的突破句号。
更重要的是,它为机器人产业打开了新的应用空间。
作为运控基座模型产生高质量动作数据
对研究机构来说, AstraBrain-WBC 0.5提供了一套运动基础模型, 这套模型覆盖海量动作模式, 对于开发者而言是如此, 对于数据采集团队来讲也是这样。
稳定泛化全身控制能力, 以及在AstraBrain-WBC 0.5基础上的灵巧操作能力, 使得高质量的VLA操作数据能够被轻松采集。
这将大幅降低人形机器人全身控制模型训练门槛。
即想即有,创意内容实时跟踪
通过借助泛化的, 能够进行实时动作跟踪的能力, 开发者能够迅速地生成, 像舞蹈、演艺、互动展示等这般复杂的动作内容。
往昔之时, 那些需要花费数周时间来进行训练的动作设计, 在当下的情形下, 有希望达成实时生成以及快速部署的状况。
机器人动作创意创作进入全新阶段。
人不能及,“我”先到
于应急救援之时, 在危险环境处置之际, 在灾害现场搜救等情景当中, 人类常常会面临高风险挑战。
AstraBrain - WBC 0.5具备实时全身遥操作的支持特性, 拥有复杂动作跟踪的能力, 这使得机器人, 能够在其他先进设备之前进入危险区域, 去执行探测、处置以及救援任务。
未来,这种能力有望成为应急救援体系的重要组成部分。
亮点五:模型全面开源,邀请全球开发者共建机器人基础模型生态
于GPT促使人工智能生态趋向繁荣相类似, 那银河通用机器人期许AstraBrain-WBC 0.5构成为机器人运动基础模型发展进程之中的关键起始点。
当前, AstraBrain-WBC 0.5所关联那一系列论文、包含代码以及技术得到成果方面, 已然是全方位毫不保留地进行开源, 进而朝着整个生态予以开放。
银河通用机器人, 期望跟全球范围内的研究机构, 以及高校, 还有开发者, 以及产业伙伴, 一同促使机器人运动基础模型去发展, 加快具身智能技术创新以及产业落地。
人形机器人能力跃迁的一块“关键拼图”
Astrabrain - WBC 0.5 亮相, 人形机器人运动控制由此开始拥有基础模型化能力。
经过大规模数据跟GPT式架构相融合, 机器人已不被限定于单独动作学习, 而是慢慢构建起能够泛化的通用运动生成以及即时控制能力。
对银河星脑(AstraBrain)来讲, 这一突破所意味着的是, 具身智能从认知迈向执行的关键闭环正被补足完整, 具身智能会拥有真正能够面向真实世界运行的基础能力支撑。
就行业来讲, 它意味着人形机器人运动控制正朝着由基础模型驱动的全新范式迈进, 能力增长的路径头一回变得相当清晰以及能够进行规模扩大。
对于产业以及商业来讲, 人形机器人从能够进行演示这种状态, 走向能够部署以及可持续开展运行这一阶段的一种界限正在慢慢呈现出来。而AstraBrain-WBC 0.5给机器人能够大规模得以进入到零售、工业与服务等场景这件事, 提供了底层基本的能力支撑。
人形机器人迎来从实验室走向真实世界应用的关键拐点。
银河通用借助AstraBrain-WBC 0.5所体现的技术路径, 首先达成从运动控制能力至基础模型范式的关键跨越, 并且不断引领具身智能的演进方向。
本文采摘于网络,不代表本站立场,转载联系作者并注明出处:https://mjgaz.cn/fenxiang/280518.html

